
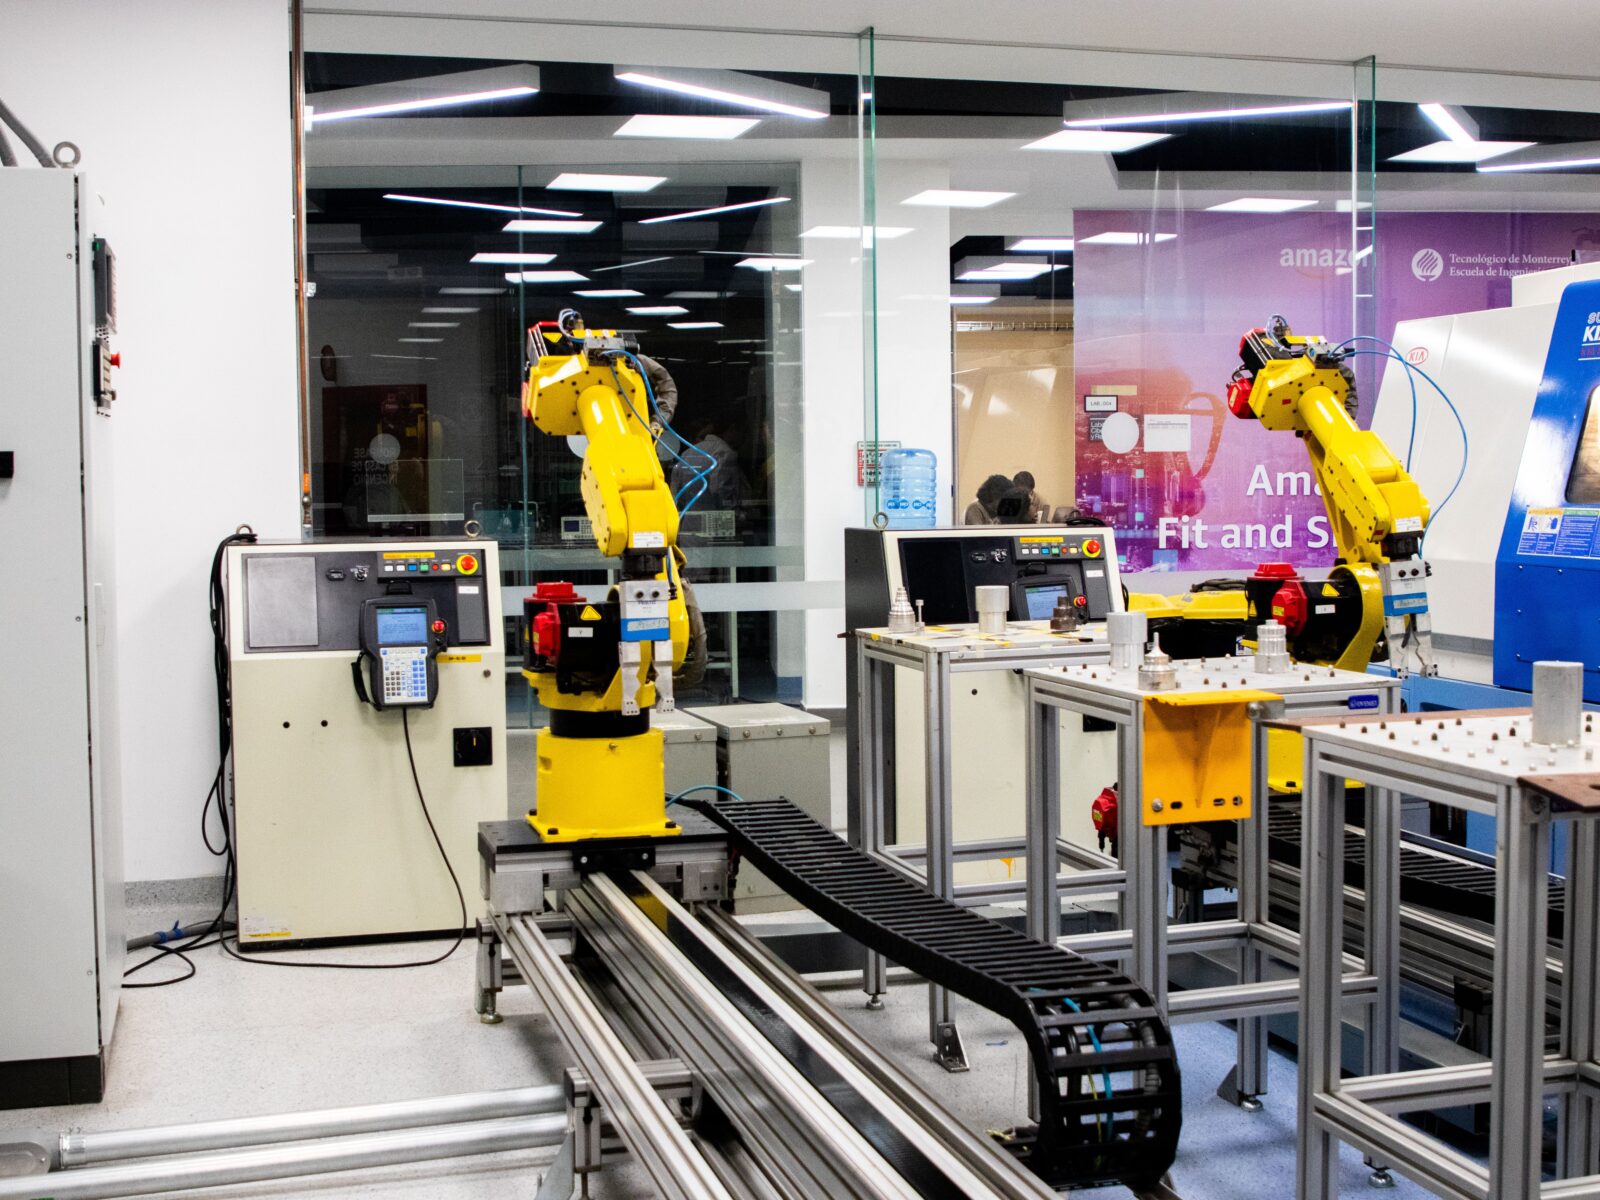
Di lini produksi manufaktur modern, robot industri seperti robot lengan (robotic arm 6-axis), robot SCARA, hingga robot delta bekerja dengan kecepatan luar biasa dan presisi hingga hitungan mikron. Robot-robot ini bertugas melakukan pengelasan (welding), perakitan (assembly), pemotongan presisi (laser cutting), hingga penanganan material (material handling). Namun, pernahkah Anda membayangkan apa yang terjadi di balik pergerakan robot yang begitu halus, cepat, dan presisi tersebut?
Setiap gerakan halus yang dieksekusi oleh lengan robot seperti menghentikan gripper tepat 0,1\text{ mm} di atas komponen mikro atau menyesuaikan gaya dorong saat memasang modul baterai merupakan hasil dari ribuan kalkulasi matematis yang dilakukan setiap detiknya. Kalkulasi ini tidak boleh mengalami keterlambatan (delay) sedikit pun. Keterlambatan hitungan milidetik saja dapat menyebabkan robot menabrak benda kerja, merusak cetakan mahal, atau membahayakan keselamatan pekerja di sekitarnya.
Di sinilah peran vital dari Sistem Kontrol Real-Time (Real-Time Control System). System ini adalah “otak dan sistem saraf pusat” yang menjamin seluruh perintah motor, pemrosesan umpan balik sensor, kalkulasi kinematika, dan koreksi kesalahan (error correction) dieksekusi secara deterministik dengan batas waktu yang sangat ketat.
Bagaimana sebenarnya sistem kontrol real-time pada robot industri bekerja? Apa bedanya sistem operasi biasa (General Purpose OS) dengan sistem Real-Time OS (RTOS)? Algoritma dan arsitektur apa yang digunakan untuk mengatur pergerakan sendi-sendi robot secara simultan?
Memahami Real-Time dalam Robotika Industri: Determinisme adalah Kunci
Banyak orang mengira istilah “real-time” dalam komputer hanya berarti “sangat cepat”. Namun dalam dunia robotika dan rekayasa kontrol, real-time tidak sekadar berarti kecepatan, melainkan deterministis (pasti dan terukur).
Sistem kontrol real-time adalah sistem di mana kebenaran komputasi tidak hanya bergantung pada hasil logisnya, tetapi juga pada waktu di mana hasil tersebut dihasilkan. Jika kalkulasi posisi sendi robot selesai dengan benar tetapi terlambat $2\text{ milidetik}$ dari batas waktu (deadline), maka komputasi tersebut dianggap gagal (system failure).
Berdasarkan tingkat kepatuhan terhadap deadline, sistem real-time dibagi menjadi dua kategori:
- Hard Real-Time: Keterlambatan sekecil apa pun pada eksekusi tugas dianggap kegagalan fatal yang dapat merusak sistem atau membahayakan jiwa manusia. Sistem kontrol sendi robot industri, kontrol keselamatan (safety controller), dan sistem pengereman ABS kendaraan adalah contoh Hard Real-Time.
- Soft Real-Time: Keterlambatan waktu respon akan menurunkan kualitas layanan (Quality of Service), tetapi tidak menyebabkan kerusakan fatal pada sistem. Contohnya adalah tampilan antarmuka visual (HMI/GUI) pada panel robot.
ALUR KERJA SIKLUS KONTROL REAL-TIME (LOOP CONTROL SYNC)

1. AKUISISI SENSOR & ENCODER (Input Processing)
   • Pembacaan sudut sendi (Encoder), arus motor, dan sensor gaya/visi
   ↓
2. KALKULASI KINEMATIKA & EKSPLORASI TRAJEKTORI (Trajectory & Kinematics)
   • Inverse Kinematics & Interpolasi Posisi (Target vs Actual State)
   ↓
3. ALGORITMA KONTROL KINEMATIK (PID / Model Predictive Control)
   • Perhitungan kesalahan (Error e = Setpoint - Feedback)
   • Output perintah torsi/tegangan ke amplifier
   ↓
4. TRANSMISI BUS DETERMINISTIK (EtherCAT / PROFINET IRT)
   • Pengiriman sinyal perintah ke drive motor dalam jangkauan < 1 milidetik
   ↓
5. EKSEKUSI AKTUATOR & MOTOR SERVO (Actuation)
   • Motor menyesuaikan arus & gerakan fisik sendi secara simultan
Arsitektur Utama Sistem Kontrol Real-Time Robot Industri
Sistem kontrol real-time pada robot industri dibangun di atas empat pilar arsitektur yang bekerja secara selaras dalam siklus waktu (sampling period) yang sangat rapat, umumnya berkisar antara $250\text{ mikrodetik}$ hingga $1\text{ milidetik}$:
1. Sistem Operasi Real-Time (Real-Time Operating System / RTOS)
Sistem operasi biasa seperti Windows atau Linux standar dirancang untuk memaksimalkan throughput total, sehingga OS dapat sewaktu-waktu menghentikan pemrosesan suatu program demi menjalankan pembaruan latar belakang (background task). Hal ini tidak dapat ditoleransi dalam kontrol robot.
Robot industri menggunakan RTOS (seperti VxWorks, QNX, atau RT-Linux dengan patch PREEMPT_RT). RTOS menggunakan algoritma penjadwalan berbasis prioritas ketat (Preemptive Priority-Based Scheduling), di mana tugas kontrol sendi utama (motion task) dijamin akan selalu mendapat giliran eksekusi CPU tepat pada interval waktu yang ditentukan tanpa interupsi.
2. Arsitektur Komunikasi Bus Deterministik (Industrial Ethernet)
Untuk menghubungkan pengontrol utama (controller) dengan drive motor servo yang tersebar di sepanjang lengan robot, kabel analog biasa tidak lagi digunakan karena rentan terhadap derau (noise) listrik industri.
Digunakanlah protokol Industrial Ethernet deterministik tingkat tinggi seperti EtherCAT, PROFINET IRT (Isochronous Real-Time), atau SERCOS III. Protocol ini mampu mengirimkan paket data posisi dan arus ke belasan drive motor secara bersamaan dengan jeda waktu keraguan (jitter) kurang dari $1\text{ mikrodetik}$.
3. Sensor Umpan Balik Presisi (Feedback Sensors)
Setiap sendi robot dilengkapi dengan sensor umpan balik beresolusi tinggi, terutama Rotary Encoder (baik tipe absolut maupun inkremental). Sensor ini memindai posisi sudut poros motor puluhan ribu kali per detik. Pada robot canggih, dipasang pula Torque Sensor pada setiap sendi untuk mendeteksi interaksi gaya antara robot dan lingkungan.
4. Servo Drive dan Aktuator Motor
Servo drive adalah unit elektronik daya tinggi yang menerima perintah digital dari pengontrol real-time. Servo drive memodulasi arus listrik ($Pulse-Width Modulation / PWM$) menuju motor servo AC tanpa sikat (Brushless AC Motor) untuk menghasilkan torsi dan kecepatan putar yang presisi.
Tahapan Mekanisme Kerja Loop Kontrol Real-Time (Closed-Loop Control)
Cara kerja sistem kontrol real-time bertumpu pada konsep Loop Tertutup (Closed-Loop System) yang berjalan secara terus-menerus selama robot beroperasi. Berikut adalah tahapan siklus kerja dari setiap iterasi (loop):
Tahap 1: Pembacaan Keadaan Nyata (State Sensing)
Pada awal siklus (misalnya pada $t = 0\text{ ms}$), RTOS memicu interupsi waktu (timer interrupt). Pengontrol segera membaca data terkini dari encoder di seluruh sendi robot: posisi sudut ($\theta$), kecepatan sudut ($\dot{\theta}$), dan arus listrik motor ($I$).
Tahap 2: Komputasi Perencanaan Gerak (Trajectory Generation & Inverse Kinematics)
Pengontrol membaca perintah tugas (misalnya: “pindahkan ujung gripper dari titik A ke titik B dalam garis lurus”).
- Interpolasi Trajektori: Pengontrol memecah garis lurus tersebut menjadi ribuan titik koordinat kecil (setpoints) untuk setiap fraksi milidetik.
- Inverse Kinematics (Kinematika Balik): Pengontrol menghitung persamaan trigonometri dan matriks transformasi untuk menentukan berapa sudut tepatnya ($\theta_1, \theta_2, …, \theta_6$) yang harus dibentuk oleh keenam sendi robot pada siklus tersebut agar ujung gripper berada di koordinat target.
Tahap 3: Kalkulasi Kesalahan (Error Calculation)
Sistem membandingkan target posisi yang diinginkan (setpoint) dengan posisi nyata yang dibaca oleh sensor encoder (feedback). Selisih antara keduanya disebut sebagai error ($e(t)$):
$$e(t) = \text{Setpoint}(t) – \text{Feedback}(t)$$
Tahap 4: Eksekusi Algoritma Kontrol (PID & Feedforward Control)
Algoritma kontrol umumnya berbasis PID (Proportional-Integral-Derivative) yang digabungkan dengan Model Dynamic Feedforward memproses nilai error tersebut:
- Komponen Proportional (P): Memberikan koreksi sebanding dengan besarnya error saat ini.
- Komponen Integral (I): Mengakumulasi error masa lalu untuk menghilangkan penyimpangan posisi sekecil apa pun (steady-state error).
- Komponen Derivative (D): Memprediksi tren error masa depan berdasarkan kecepatan perubahan untuk mencegah gerakan tersentak-sentak (damping).
- Dynamic Feedforward: Menghitung efek gravitasi, inersia, dan gaya sentrifugal pada lengan robot agar motor memberi torsi tambahan secara proaktif sebelum lengan meliuk.
Tahap 5: Output Sinyal Kontrol dan Eksekusi Aktuator
Hasil kalkulasi PID berupa nilai perintah torsi/arus dikirimkan melalui bus EtherCAT menuju servo drive. Servo drive mengubah arus masukan motor, motor berputar, dan posisi sendi bergeser mendekati target.
Siklus ini kemudian berulang dari Tahap 1 pada interval $1\text{ milidetik}$ berikutnya (berulang 1.000 kali dalam satu detik) secara konsisten tanpa terputus.
Tingkatan Hirarki Loop Kontrol pada Robot Industri
Dalam arsitektur real-time robotika, loop kontrol tidak hanya berjalan pada satu tingkatan, melainkan disusun secara berjenjang (Cascaded Control Loops) dengan frekuensi pemrosesan yang berbeda:
- Current/Torque Loop (Loop Arus/Torsi):
- Terletak di tingkat paling bawah (pada servo drive).
- Menjaga arus listrik motor agar sesuai dengan target torsi.
- Memiliki frekuensi terkecepatan tinggi: diproses setiap $10 – 62,5\text{ mikrodetik}$ ($16 – 100\text{ kHz}$).
- Velocity Loop (Loop Kecepatan):
- Terletak di tengah.
- Mengontrol kecepatan putaran motor berdasarkan turunan posisi encoder.
- Diproses setiap $100 – 250\text{ mikrodetik}$ ($4 – 10\text{ kHz}$).
- Position Loop (Loop Posisi):
- Terletak di pengontrol utama robot.
- Memastikan koordinat ujung robot (End-Effector) berada pada jalur trajektori yang benar.
- Diproses setiap $0,5 – 2\text{ milidetik}$ ($0,5 – 2\text{ kHz}$).
Perbandingan Sistem Kontrol Real-Time vs Non-Real-Time
Untuk memahami pentingnya determinisme dalam sistem kontrol robotika, berikut adalah poin-poin perbandingan antara sistem kontrol berbasis Real-Time (RTOS) dengan sistem Non-Real-Time (GPOS):
- Karakteristik Penjadwalan Tugas:
- Sistem Real-Time (RTOS): Deterministik pasti. Tugas berprioritas tinggi selalu menginterupsi tugas berprioritas rendah secara instan.
- Sistem Non-Real-Time (GPOS): Non-deterministik. Waktu eksekusi dapat bervariasi tergantung pada beban sistem.
- Toleransi Keterlambatan (Jitter):
- Sistem Real-Time (RTOS): Sangat rendah (hitungan mikrodetik). Keterlambatan dianggap sebagai kegagalan sistem.
- Sistem Non-Real-Time (GPOS): Tinggi. Keterlambatan hanya berdampak pada penurunan kecepatan antarmuka.
- Penggunaan Protokol Komunikasi:
- Sistem Real-Time (RTOS): Menggunakan Industrial Ethernet deterministik seperti EtherCAT dan PROFINET IRT.
- Sistem Non-Real-Time (GPOS): Menggunakan Ethernet standar (TCP/IP) atau Wi-Fi yang rentan packet loss dan delay.
- Dampak Utama dalam Robotika:
- Sistem Real-Time (RTOS): Menghasilkan gerakan robot yang sangat stabil, presisi, mulus, dan aman untuk keselamatan kerja.
- Sistem Non-Real-Time (GPOS): Berpotensi menyebabkan gerakan robot tersendat-sendat (jittering), ketidakakuratan koordinat, hingga kecelakaan mekanis.
Tantangan dan Tren Masa Depan Sistem Kontrol Real-Time
Seiring berjalannya evolusi Industri 4.0 dan kecerdasan buatan (AI), sistem kontrol real-time menghadapi tantangan serta inovasi baru:
- Integrasi AI dan Vision Feedback (Visual Servoing): Mengintegrasikan umpan balik kamera 3D berkecepatan tinggi secara real-time langsung ke dalam position loop robot untuk mengejar objek yang bergerak acak.
- TSN (Time-Sensitive Networking): Standar Ethernet industri baru yang memungkinkan komunikasi hard real-time dan data IT biasa berjalan bersamaan pada satu kabel fisik tanpa saling mengganggu.
- Cobot (Collaborative Robots) dan Force Control: Sistem kontrol real-time yang mampu memproses data sensor gaya secara instan, sehingga jika lengan robot menyentuh kulit manusia dengan tekanan sekecil $1\text{ Newton}$, robot akan langsung berhenti dalam hitungan milidetik.
Mengapa Pendidikan Tinggi Berkualitas Sangat Penting di Era Otomatisasi Industri dan Robotika?
Perkembangan pesat teknologi robotika industri, sistem kontrol real-time, Internet of Things (IoT), dan kecerdasan buatan memperlihatkan bahwa dunia manufaktur modern membutuhkan talenta-talenta unggul di bidang Teknik Informatika, Sistem Informasi, Bisnis Digital, dan Rekayasa Perangkat Lunak.
Dunia industri saat ini tidak lagi hanya membutuhkan operator mesin konvensional, melainkan membutuhkan para insinyur, perancang sistem, dan profesional yang mampu merancang, memprogram, mengintegrasikan, serta mengelola sistem kontrol dan otomatisasi industri yang kompleks, cerdas, serta aman.
Untuk mencetak pakar teknologi, pengembang sistem otomatisasi, analis data, dan praktisi bisnis digital yang analitis, beretika, serta berdaya saing global, pendidikan tinggi berkualitas menjadi fondasi yang sangat vital. Perguruan tinggi adalah tempat terbaik untuk menempa keahlian teknis, mengasah kemampuan pemecahan masalah (problem-solving), serta membentuk karakter kepemimpinan yang berintegritas.
Sebagai salah satu perguruan tinggi swasta di Jawa Barat, Universitas Ma’soem hadir untuk menjawab tantangan era digital ini dengan menyelenggarakan sistem pendidikan modern berbasis filosofi karakter unggul: Cageur, Bageur, Pintar.
Kuliah Berkualitas Tanpa Beban Bersama Universitas Ma’soem
Kampus yang baik adalah kampus yang mampu memberikan kepastian kualitas akademik, fasilitas modern, serta kemudahan akses pembiayaan bagi seluruh mahasiswanya. Bagi kamu yang mencari perguruan tinggi swasta di Jawa Barat yang fleksibel serta mendukung penuh akses beasiswa maupun jalur reguler yang terjangkau, Universitas Ma’soem adalah jawabannya.
Keunggulan Universitas Ma’soem dalam Memfasilitasi Seluruh Jalur Mahasiswa
Universitas Ma’soem senantiasa berkomitmen menyediakan akses pendidikan tinggi yang inklusif, transparan, dan berorientasi pada pembentukan karakter unggul melalui filosofi Cageur, Bageur, Pintar.
Berikut adalah keunggulan utama yang menjadikan Universitas Ma’soem pilihan ideal untuk jalur reguler maupun jalur beasiswa:
- Penyelenggara Resmi Beasiswa Pemerintah & Swasta: Universitas Ma’soem memfasilitasi mahasiswa penerima Beasiswa KIP Kuliah secara profesional, serta menyediakan beragam beasiswa internal seperti Beasiswa Prestasi Akademik/Non-Akademik, Beasiswa Tahfidz Al-Qur’an, dan Beasiswa Yayasan Ma’soem.
- Biaya Jalur Reguler yang Sangat Transparan & Terjangkau: Bagi pendaftar jalur reguler, Universitas Ma’soem menawarkan skema pembiayaan yang sangat bersahabat, dapat diangsur, serta bebas dari biaya-biaya yang memberatkan.
- Pilihan Program Studi Unggulan Berbasis Industri: Menyediakan beragam pilihan program studi jenjang Sarjana (S1) dan Diploma (D3) yang sangat dibutuhkan dunia kerja, seperti Bisnis Digital, Teknik Informatika, Sistem Informasi, Manajemen Informatika, Perbankan Syariah, Agribisnis, hingga Pendidikan Bahasa Inggris dan Bimbingan Konseling.
- Fasilitas Pembelajaran Canggih di Lingkup Fakultas Teknik: Kegiatan perkuliahan dan praktikum di lingkup Fakultas Teknik didukung oleh laboratorium komputer, perangkat lunak, serta perpustakaan digital yang lengkap.
- Program Fleksibel Bagi Pekerja: Tersedia fasilitas Kelas Karyawan / Hybrid Class bagi kamu yang ingin meraih gelar sarjana jalur reguler secara efisien sambil tetap bekerja.
Mendaftar Sekarang dan Raih Masa Depan Cemerlang!
Tentukan jalur pendaftaran terbaikmu dan bergabunglah menjadi bagian dari civitas akademika Universitas Ma’soem. Pendaftaran calon mahasiswa baru dapat dilakukan secara online kapan saja melalui portal resmi pmb.masoemuniversity.com.
Untuk informasi lengkap mengenai pendaftaran jalur reguler, tata cara pengajuan Beasiswa KIP Kuliah, atau konsultasi pilihan jurusan, hubungi tim admisi Universitas Ma’soem melalui layanan WhatsApp di nomor +62 851 8563 4253. Pantau juga pembaruan informasi kampus di akun Instagram resmi @masoem_university.


