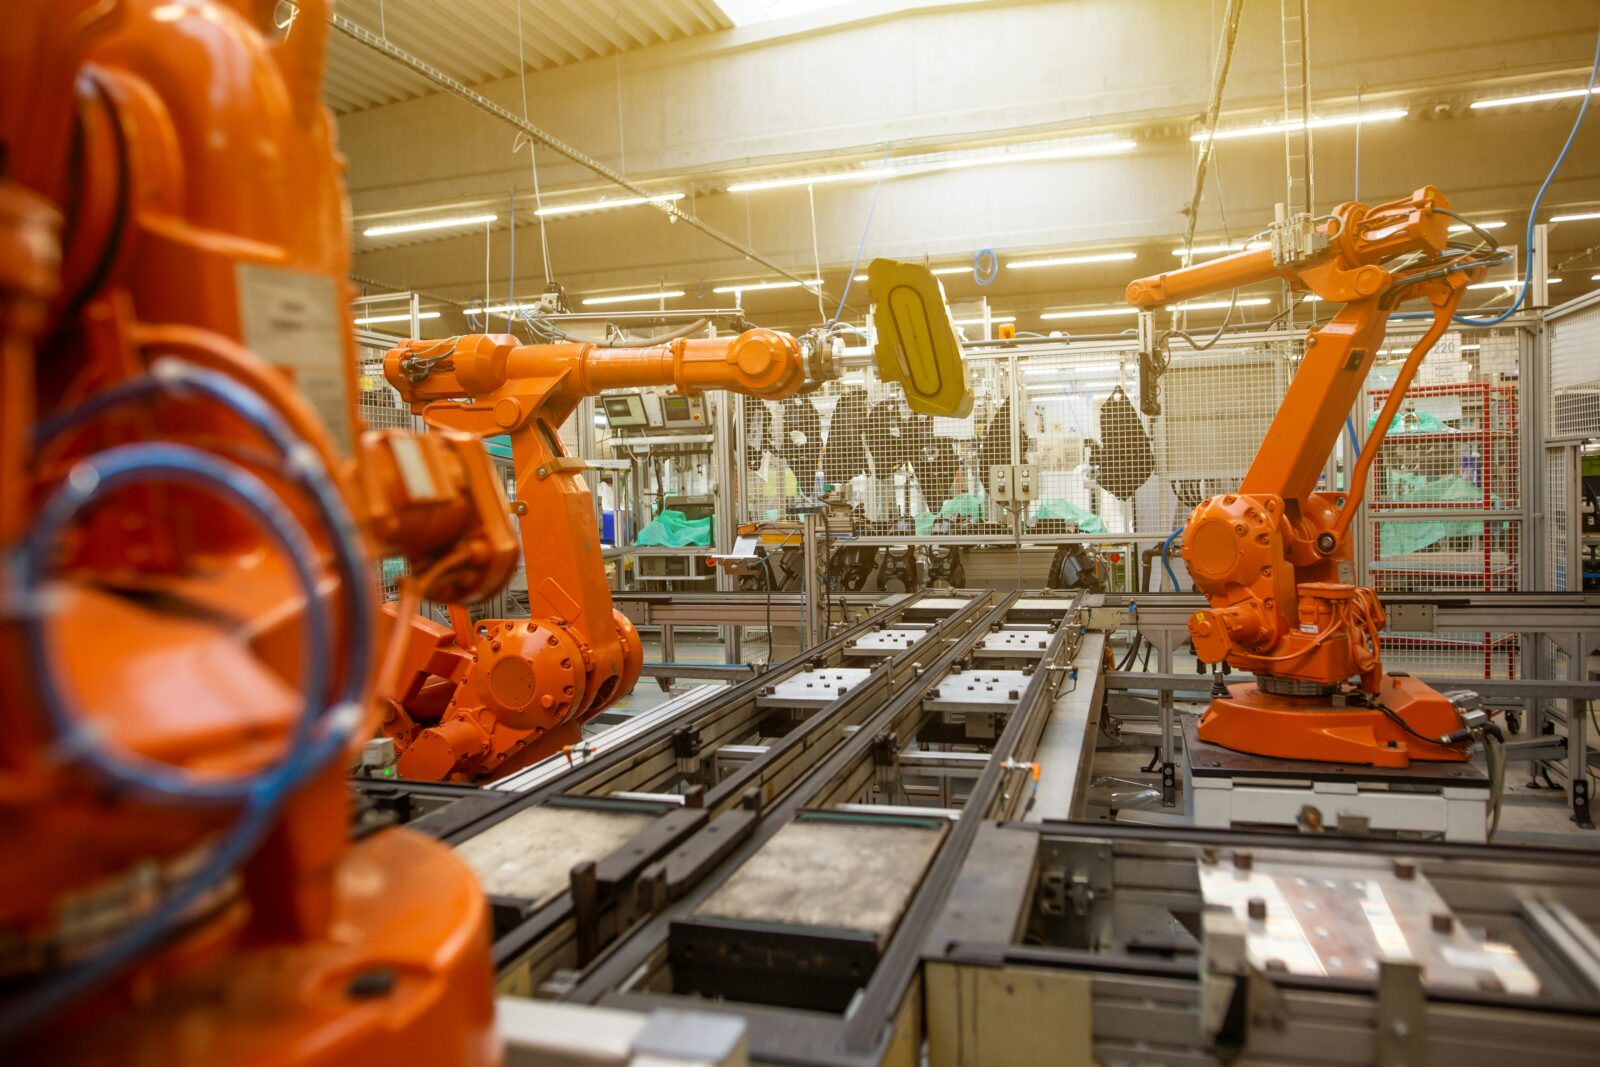
Dalam era manufaktur modern dan penerapan Physical AI, penerjunan robot ke lantai pabrik tidak lagi dilakukan dengan metode uji coba langsung (trial and error) di lapangan. Menguji atau melatih robot fisik secara langsung di lini produksi yang aktif membawa risiko finansial dan keselamatan yang sangat besar. Kesalahan kecil dalam penulisan algoritma atau kalkulasi koordinat dapat menyebabkan robot bertabrakan dengan mesin lain, merusak komponen produk berharga mahal, atau bahkan membahayakan keselamatan operator manusia.
Untuk mengatasi hambatan tersebut, industri manufaktur dan robotika global memanfaatkan teknologi Simulasi Berbasis Lingkungan Virtual (Simulation-to-Real / Sim2Real). Sebelum sebuah robot melangkah atau menggerakkan lengan mekaniknya di dunia nyata, robot tersebut telah “belajar” dan mengeksekusi jutaan kali simulasi di dalam ruang digital tiga dimensi yang sangat presisi.
Lantas, bagaimana proses robot industri belajar lewat simulasi sebelum dipasang di lini produksi nyata? Bagaimana teknologi kecerdasan buatan mempercepat proses pembelajaran ini, dan apa dampaknya bagi efisiensi industri manufaktur modern? Mari kita bedah secara mendalam.
Memahami Konsep Digital Twin dan Metodologi Sim2Real
Proses pembelajaran robot lewat simulasi mengandalkan dua konsep arsitektur utama: Digital Twin (Kembaran Digital) dan Sim2Real (Simulation to Reality).
1. Digital Twin (Kembaran Digital)
Digital Twin adalah replika digital tiga dimensi yang persis sama dengan kondisi fisik lantai pabrik. Di dalam lingkungan virtual ini, para insinyur merancang replika bentuk robot, rantai konveyor, komponen produk, hingga struktur bangunan secara presisi. Tidak hanya bentuk fisiknya yang ditiru, tetapi juga sifat-sifat fisiknya (physics engines)—seperti gravitasi, gesekan permukaan, tingkat kelenturan material, masa jenis, hingga efek pantulan cahaya pada kamera sensor.
2. Metodologi Sim2Real
Sim2Real adalah proses mentransfer pengetahuan, model kecerdasan buatan, dan skrip kontrol yang telah dilatih di dalam lingkungan simulasi virtual ke dalam pengontrol robot fisik di dunia nyata. Dengan metodologi ini, robot fisik yang baru keluar dari kotak kemasan sudah memiliki “pengalaman kerja” yang setara dengan ribuan jam operasional begitu dinyalakan di pabrik.
Tahapan Robot Industri Belajar di Dalam Dunia Simulasi
Proses pembelajaran robot di dunia simulasi melibatkan beberapa tahapan teknis terstruktur yang menggabungkan kecerdasan buatan, pemrosesan sensor, dan mekanika spasial:
Tahap 1: Pemodelan Fisika dan Lingkungan Virtual (Physics Simulation)
Langkah pertama adalah membangun lingkungan simulasi menggunakan physics engine canggih (seperti NVIDIA Isaac Sim, Gazebo, atau Webots). Di dalam perangkat lunak ini, hukum-hukum fisika diterapkan secara ketat. Jika robot menjatuhkan sebuah komponen logam, sistem simulasi menghitung kecepatan jatuh, sudut dampak benturan, dan bunyi pantulan yang dihasilkan secara matematis.
Tahap 2: Pembelajaran Melalui Reinforcement Learning (RL)
Di dalam dunia simulasi, robot dilatih menggunakan metode Reinforcement Learning (Pembelajaran Penguat). AI diberikan sebuah tujuan (goal) dan sistem penghargaan (reward system):
- Penghargaan Positif (+): Diberikan ketika robot berhasil menjangkau komponen, memegang dengan sudut yang benar, dan menempatkannya di jalur konveyor tanpa merusaknya.
- Penalti Negatif (-): Diberikan ketika robot menjatuhkan barang, menabrak dinding rintangan, atau bergerak terlalu lambat.
Karena simulasi berjalan di dalam komputer, waktu dapat diakselerasi secara eksponensial. Sebuah robot dapat melakukan simulasi percobaan hingga jutaan kali hanya dalam hitungan jam, sesuatu yang mustahil dilakukan secara fisik di dunia nyata karena keterbatasan waktu dan keausan mekanis.
Tahap 3: Penerapan Domain Randomization untuk Mengatasi Sim2Real Gap
Tantangan terbesar dari simulasi adalah Sim2Real Gap—yakni perbedaan kecil antara dunia simulasi yang sempurna dengan dunia nyata yang penuh dengan ketidakpastian (seperti variasi pencahayaan ruangan, debu pada lensa kamera, atau ketidaksempurnaan permukaan benda).
Untuk mengatasinya, para insinyur menerapkan teknik Domain Randomization. Di dalam simulasi, kondisi lingkungan diacak secara ekstrem: warna objek diubah secara acak, tingkat pencahayaan dinaik-turunkan, tekstur benda diganti, dan sedikit noise (gangguan) disuntikkan ke dalam sensor robot. Dengan demikian, robot terbiasa menghadapi berbagai variasi kondisi buruk sebelum ditempatkan di pabrik nyata.
Tahap 4: Transfer Bobot Model ke Perangkat Keras Fisik (Deployment)
Setelah model AI pada robot mencapai tingkat akurasi dan keberhasilan yang tinggi di dalam simulasi (biasanya di atas 98%), seluruh bobot jaringan saraf (neural network weights) diekspor dan diunggah ke dalam komputer pengontrol (embedded controller) robot fisik di lini produksi.
Perbandingan: Metode Pelatihan Robot Tradisional vs Berbasis Simulasi AI
Tabel berikut menggambarkan perbedaan signifikan antara cara lama mengonfigurasi robot industri dengan metode modern berbasis simulasi virtual:
| Parameter Evaluasi | Metode Tradisional (Manual On-Site) | Metode Modern (Simulasi AI / Sim2Real) |
| Waktu Pemasangan (Setup Time) | Membutuhkan waktu mingguan hingga bulanan di lantai pabrik. | Hanya membutuhkan waktu beberapa hari atau jam di lokasi fisik. |
| Risiko Kerusakan Perangkat | Tinggi; berisiko benturan mekanis saat uji coba alur kerja baru. | Nol risiko fisik selama fase simulasi berlangsung. |
| Iterasi Percobaan | Terbatas pada puluhan hingga ratusan kali pengujian fisik. | Mencapai jutaan kali iterasi melalui komputasi paralel cepat. |
| Fleksibilitas Perubahan Produk | Pabrik harus dihentikan (downtime) saat menyetel ulang alur robot. | Simulasi alur baru disiapkan secara paralel tanpa mengganggu produksi. |
| Biaya Pelatihan Operasional | Sangat mahal akibat konsumsi energi dan potensi bahan terbuang. | Sangat hemat; hanya menggunakan sumber daya komputasi server. |
Manfaat Utama Penerapan Simulasi Robot bagi Industri Manufaktur
Penggunaan simulasi untuk pelatihan robot membawa dampak efisiensi yang luar biasa bagi ekosistem pabrik modern:
- Efisiensi Biaya dan Penekanan Downtime: Perusahaan tidak perlu menghentikan operasional pabrik yang sedang berjalan hanya untuk menguji alur kerja robot baru. Seluruh pengujian dilakukan di dunia maya, sehingga jalur produksi tetap menghasilkan barang secara terus-menerus.
- Validasi Tata Letak Pabrik (Layout Optimization): Sebelum membeli mesin berharga miliaran rupiah, tim teknik dapat mensimulasikan jangkauan lengan robotik di dalam Digital Twin untuk memastikan tidak ada posisi penempatan yang salah atau menghalangi lalu lintas pekerja.
- Peningkatan Keselamatan Kerja (K3): Menguji alur penanganan bahan berbahaya atau benda berbobot berat di dunia simulasi memastikan bahwa skenario darurat telah diantisipasi sebelum robot disandingkan dengan operator manusia.
Mengenal Universitas Ma’soem
Berbicara mengenai kesiapan karier dan ketrampilan industri, Universitas Ma’soem hadir sebagai perguruan tinggi swasta di Jawa Barat yang berkomitmen tinggi melahirkan lulusan berkarakter dan berdaya saing global. Berada di kawasan strategis Bandung-Sumedang, kampus ini memadukan kedisiplinan beragama dengan keunggulan sains dan teknologi.
Setiap mahasiswa dibekali keterampilan teknis digital, jiwa kewirausahaan (entrepreneurship), serta etika kerja yang kuat. Hal ini membuat para lulusannya tidak canggung saat diterjunkan dalam program magang nasional maupun langsung memasuki pasar kerja profesional.
Fasilitas Akademik dan Pilihan Program Studi Lengkap
Untuk mendukung pembelajaran yang optimal, kampus menyediakan fasilitas lengkap mulai dari laboratorium komputer modern, perpustakaan, pusat kegiatan mahasiswa, hingga koneksi internet di seluruh area kampus. Fleksibilitas juga diberikan kepada calon mahasiswa melalui beberapa pilihan jurusan yang mencakup bidang komputer, bisnis, pertanian, hingga keguruan.
Bagi kamu yang mengincar karier pesat di bidang teknologi dan industri rekayasa, Fakultas Teknik menyediakan pilihan program studi unggulan seperti Teknik Informatika dan Teknik Industri. Kurikulum di fakultas ini mengedepankan praktik pemecahan masalah (problem-based learning), pengembangan perangkat lunak, serta manajemen sistem industri modern.
Solusi Kuliah Fleksibel dan Akses Pendidikan Terjangkau
Memahami kebutuhan masyarakat perkotaan dan pekerja muda yang ingin meningkatkan kualifikasi pendidikannya, kampus meluncurkan sistem kuliah inovatif. Melalui program Hybrid Class No Ribet, mahasiswa dapat menjalani proses pembelajaran secara daring dan luring secara seimbang. Fitur ini sangat membantu para karyawan atau profesional muda yang ingin meraih gelar sarjana tanpa perlu mengorbankan jam kerja sehari-hari.
Selain kemudahan sistem belajar, dukungan finansial juga menjadi fokus utama. Tersedia berbagai jalur bantuan pendidikan dan Beasiswa menarik bagi mahasiswa berprestasi maupun calon mahasiswa yang membutuhkan dukungan finansial. Kehadiran program beasiswa ini memastikan bahwa pendidikan berkualitas tinggi dapat diakses oleh seluruh lapisan masyarakat secara adil.
Informasi Pendaftaran Mahasiswa Baru
Langkah awal menuju karier impian di dunia industri kreatif digital dimulai dari sini. Dapatkan informasi selengkapnya mengenai jadwal penerimaan, alur pendaftaran, serta rincian program studi melalui kanal layanan resmi:
- Situs Layanan PMB: pmb.masoemuniversity.com
- Konsultasi WhatsApp: +62 851 8563 4253
- Akun Instagram Resmi: @masoem_university